Точные даты этапов по профилю — в Личном кабинете на платформе «Талант». Общие даты этапов — на странице Расписания
Профиль посвящён созданию автономных робототехнических систем, которые могут самостоятельно принимать решения, ориентироваться в пространстве и выполнять сложные задачи без постоянного управления человеком.
Участники научатся программировать роботов, строить маршруты, обрабатывать изображения с камер и управлять движением. Эти технологии помогают создавать более безопасные и надёжные автономные системы для транспорта, промышленности и других сфер.
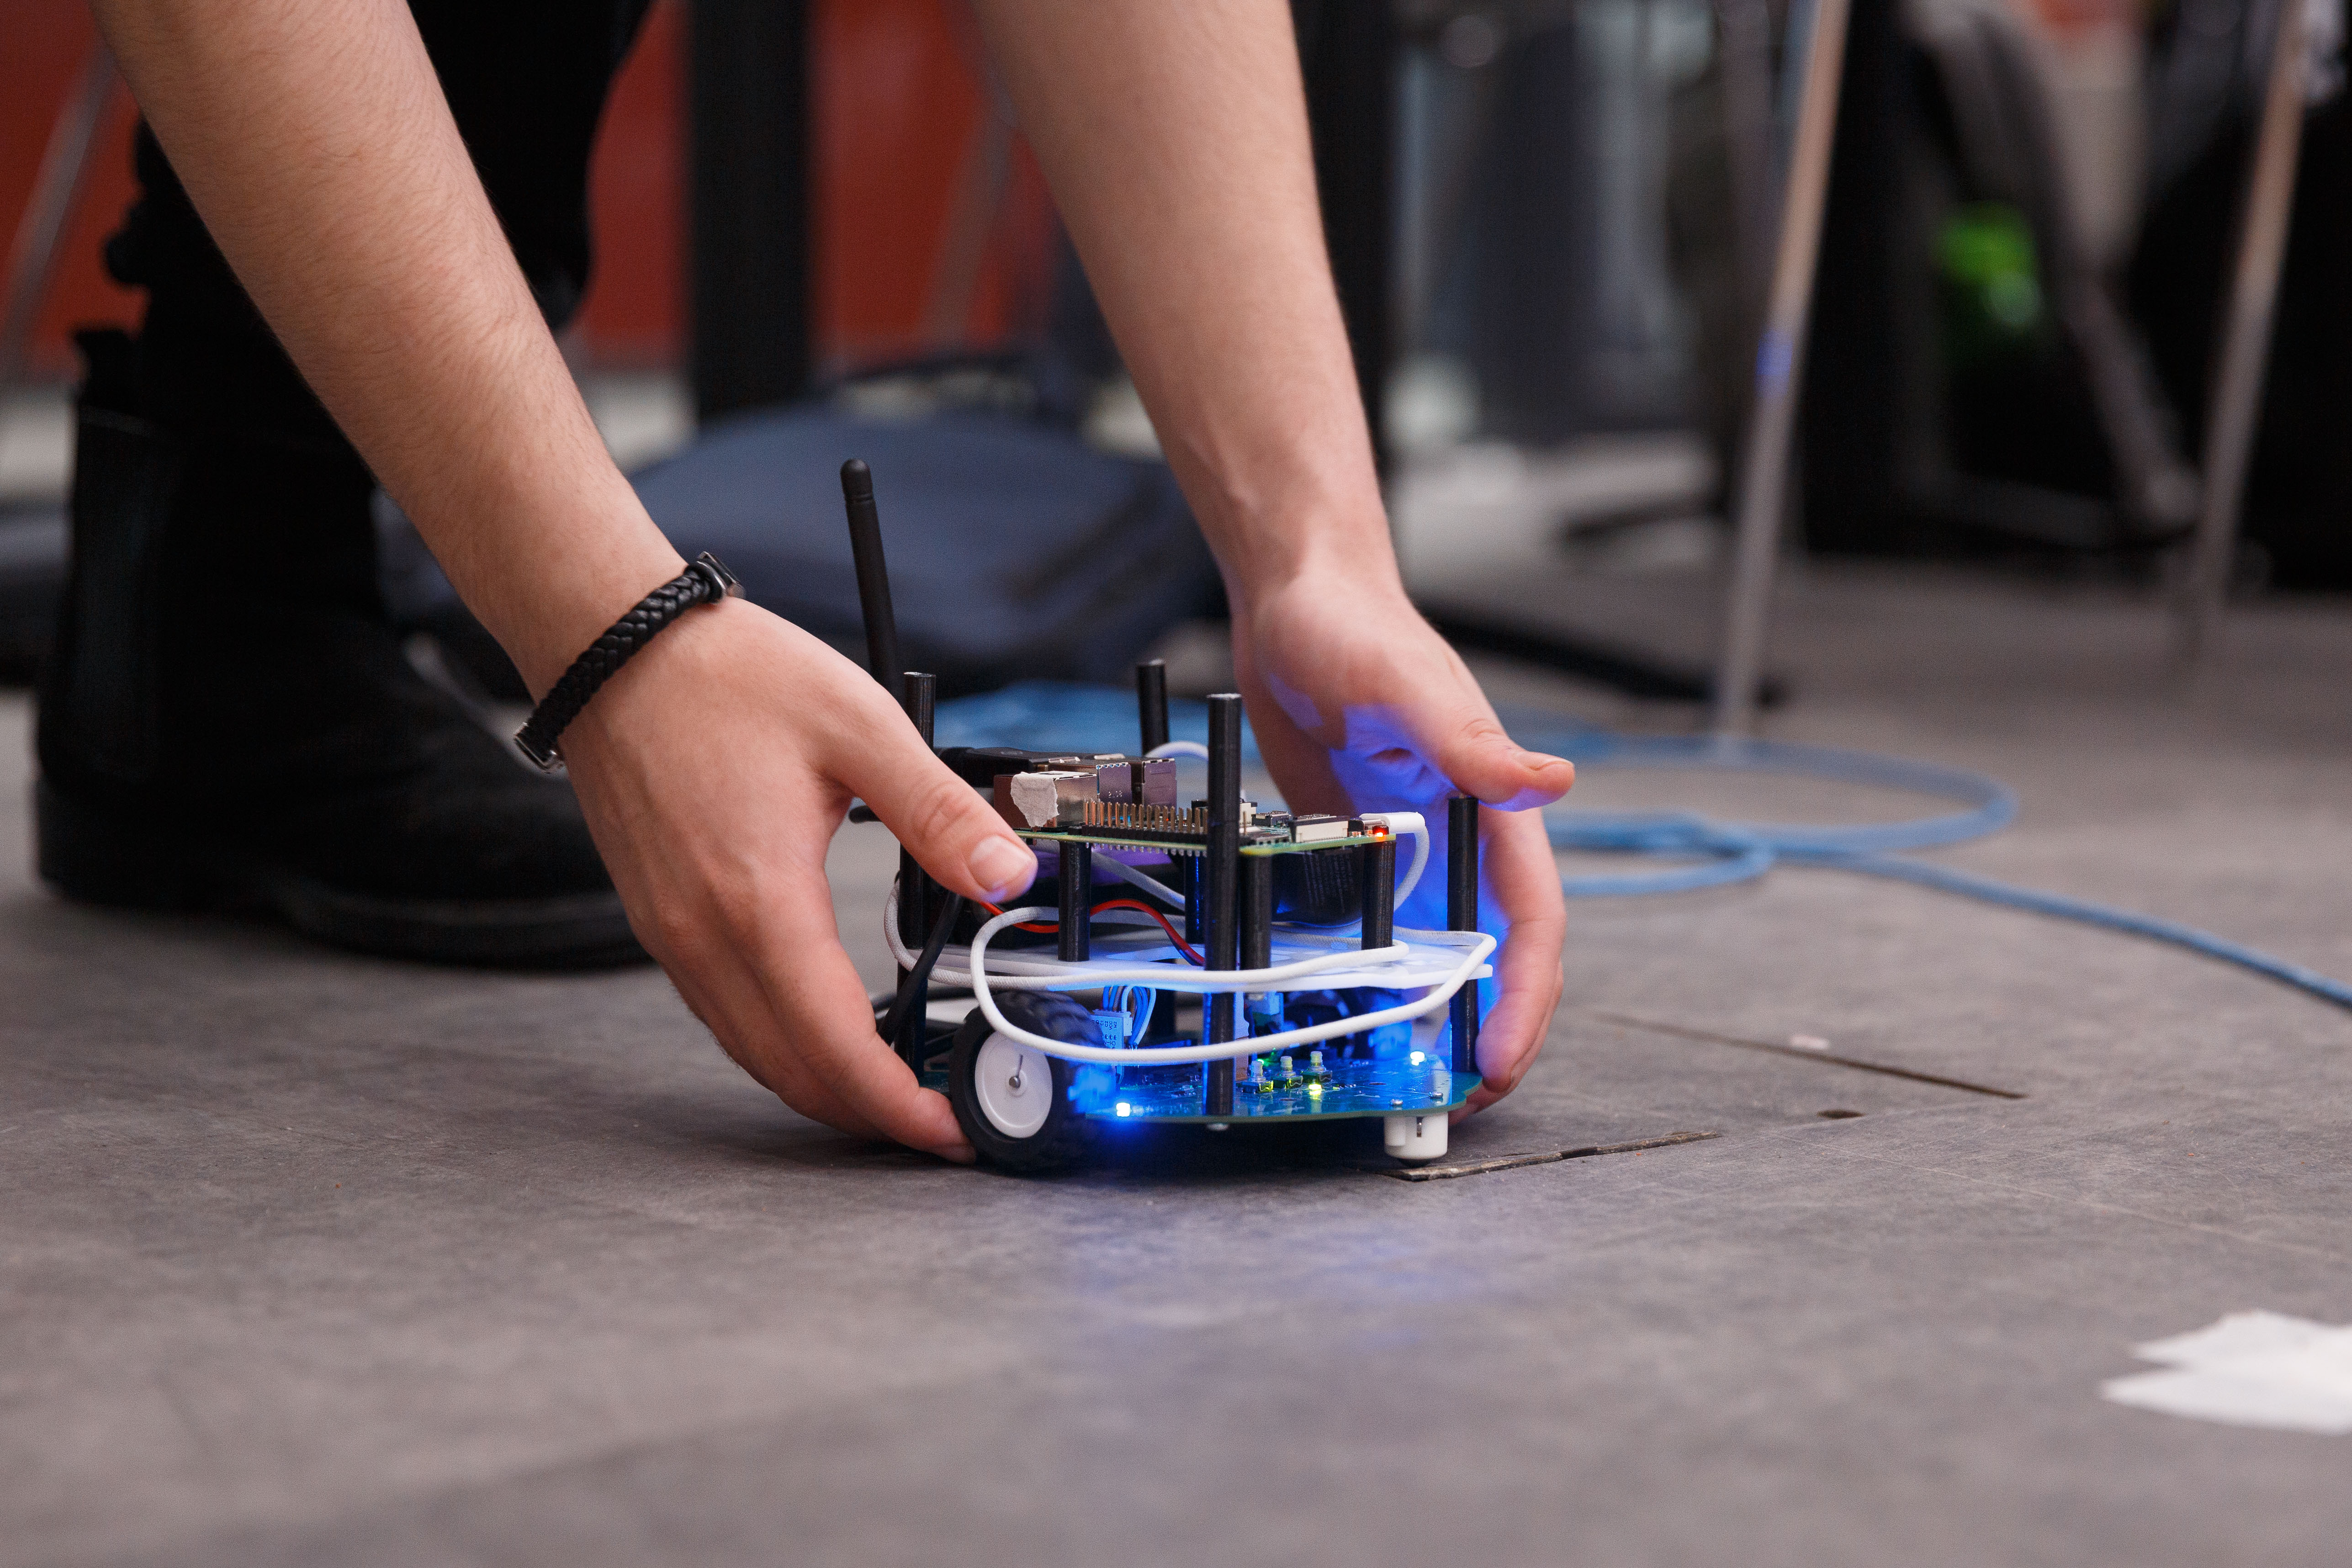
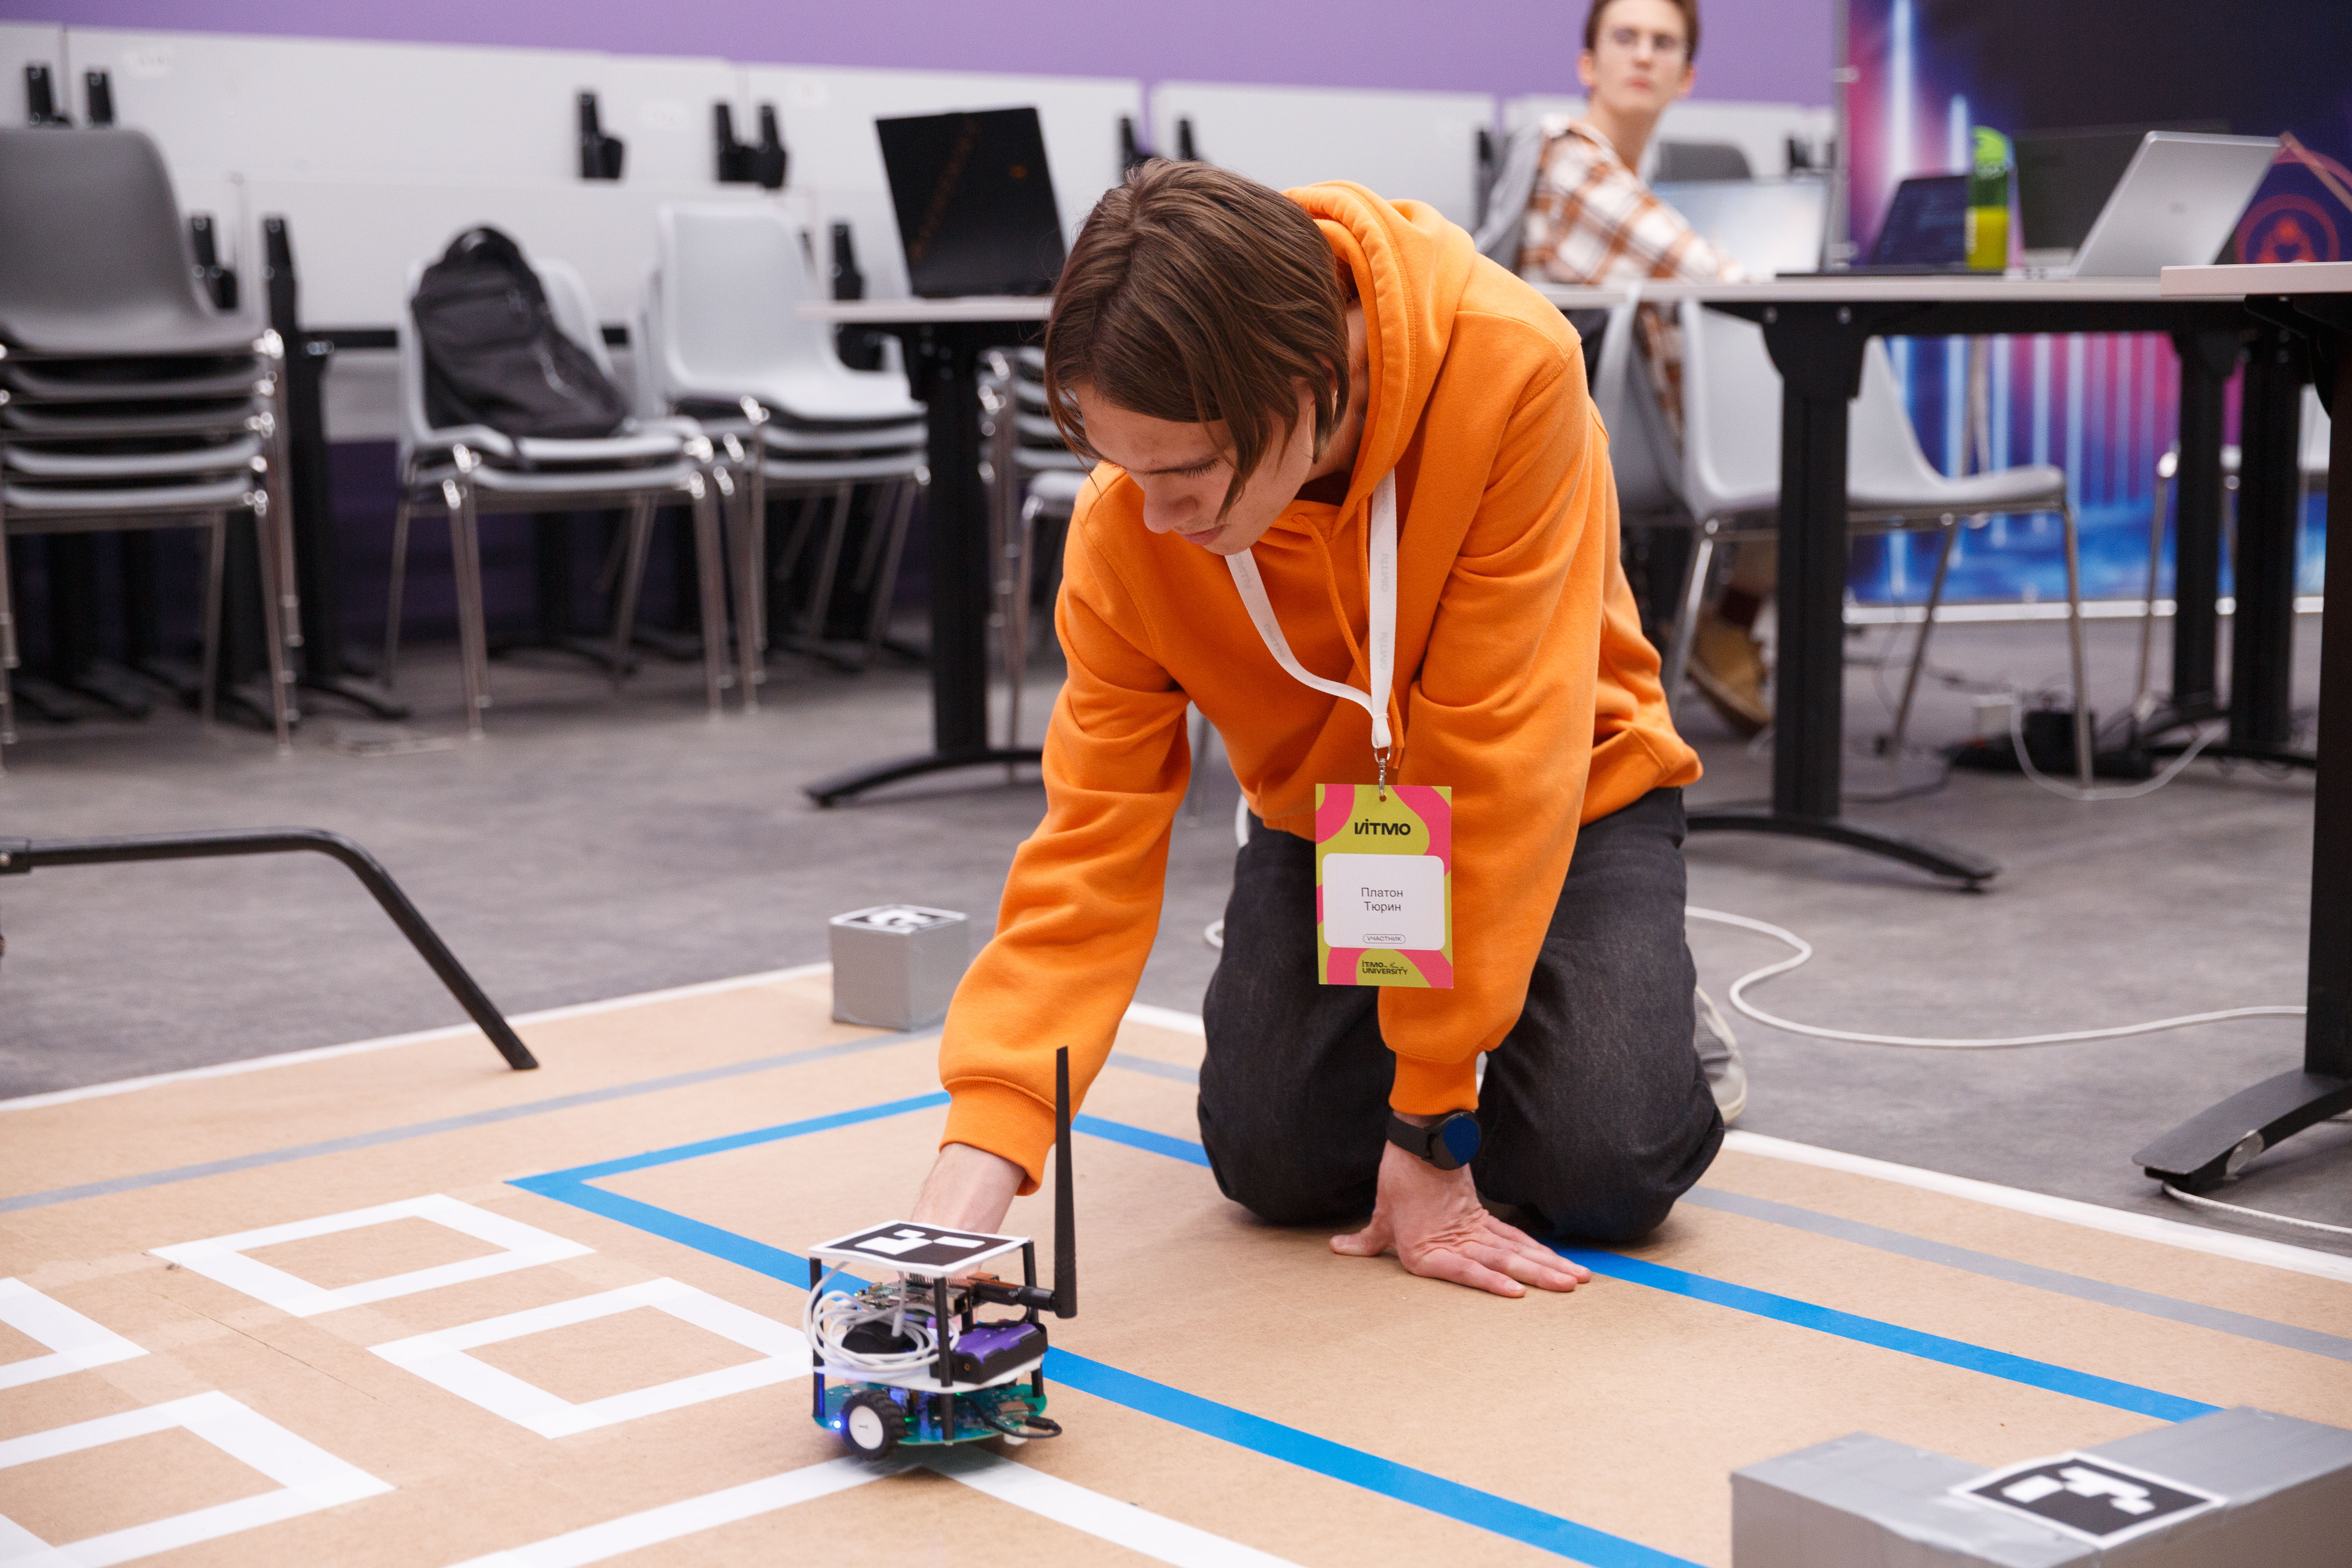
Первый этап состоит из двух туров.
Инженерный тур знакомит с тематикой профиля и образовательной программой. Участники решают задачи:
Предметный тур проверяет уровень школьной подготовки по математике и информатике.
Ко второму этапу участники собираются в команды. На этом этапе они решают специализированные задачи по управлению группой мобильных роботов и изучают проблемы технического зрения.
Реальные роботы для выполнения заданий не понадобятся: в симуляциях используются их математические модели.
Участникам предстоит:
Работа над задачами II этапа и образовательными материалами профиля помогает участникам подготовиться к финалу.
В течение нескольких дней команды будут решать комплексную инженерную задачу по автономной навигации робота в закрытом помещении.
Мобильный робот с камерой должен самостоятельно исследовать территорию, построить её карту и определить своё точное положение. Для этого участники будут разрабатывать программные решения, которые позволят роботу:
Главная задача — объединить алгоритмы технического зрения, картирования, локализации, навигации и управления в единую автономную систему.
Программирование на Python и C/C++. Умение разрабатывать и отлаживать программные решения для управления роботом и обработки данных.
Компьютерное зрение и OpenCV. Умение обрабатывать изображения, находить на них объекты, метки и ключевые точки, сопоставлять точки между кадрами и определять преобразования между изображениями.
SLAM и построение карт. Понимание методов построения карты по изображениям с камеры и одновременного определения положения робота на этой карте.
Теория графов и поиск пути. Знание графов и алгоритмов их обхода, умение искать оптимальный путь в заданном пространстве.
Планирование движения. Умение рассчитывать траекторию и планировать движение робота с учётом особенностей его кинематики и ограничений.
Автоматическое управление. Понимание устойчивости систем и принципов работы П-, ПД- и ПИД-регуляторов.
Взаимодействие с роботом и встраиваемыми системами. Базовое понимание работы с роботом через SSH, TTY и Bluetooth, а также с Raspberry Pi и другими встраиваемыми системами.
Для участия во втором и заключительном этапах вам понадобится команда из 3–4 человек.
В команде могут быть следующие роли:
Специалист по обработке изображений и SLAM. Программирует систему машинного зрения: определяет координаты объектов и препятствий, находит ключевые точки на изображении. Сопоставляет ключевые точки и строит карту для навигации и локализации робота по изображениям.
Специалист по картированию, навигации и управлению. Программирует систему управления роботом, планирует маршрут и движение по нему. Работает с кинематикой робота и разрабатывает регуляторы для управления траекторией и стабилизации движения с учётом маршрута и ограничений.
Специалист по сетям, управлению роботом и встраиваемым системам. Настраивает мобильного робота и подключает его к управляющему компьютеру. Разрабатывает программу высокоуровневого управления, объединяющую подпрограммы картирования, навигации и управления движением, а также отвечает за их запуск и тестирование на роботе.
Лидер команды. Распределяет задачи, участвует в принятии технических решений и выборе математических методов. Отвечает за ведение Git-репозитория и другие задачи по организации работы команды.
Роли могут сочетаться: один участник может выполнять несколько функций в команде.
Курс: Программирование на языке С++
О протоколах передачи данных
Введение в компьютерное зрение
Документация OpenCV
Курс “Добрый, добрый Python - обучающий курс от Сергея Балакирева
Видео курса “Control of Mobile Robots” (англ.)
Сборник задач НТО. Интеллектуальные робототехнические системы. 2025-2026 гг.


